Virtuali pasauliai, kuriuose mokomi robotai

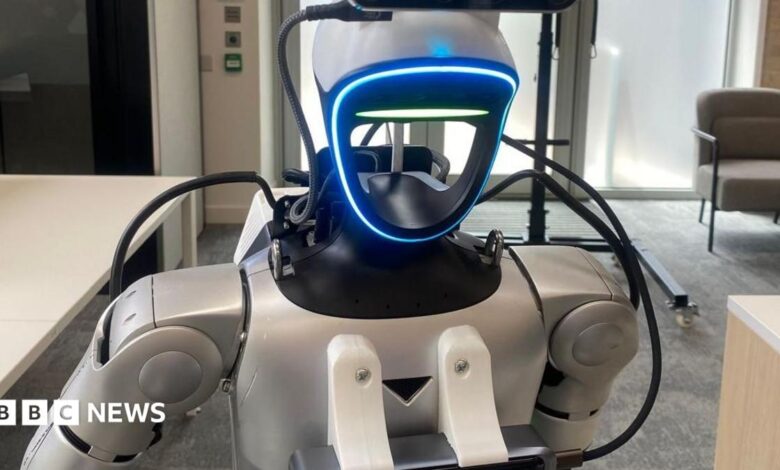
Robotas Freddo eina per biurą ir paima plastikinį butelį, kurį jam paduoda darbuotojas.
Atsižvelgiant į tai, kad neseniai robotas pagerino Usaino Bolto 100 m bėgimo rekordą, tai nėra labiausiai stebinantis pasiekimas.
Tačiau greitis, su kuriuo „Freddo“ buvo išmokytas vaikščioti, atpažinti butelį ir jį paimti, yra įspūdingas. Šių įgūdžių išugdymui ir perkėlimui į „Freddo“ prireikė vos kelių minučių. Jo kūrėjai teigia, kad konkurencinėms sistemoms tokių įgūdžių įgijimas galėtų užtrukti kelias dienas.
Esu „Vsim“ – britų startuolyje, įsikūrusiame Kembridže. Įkūrėjai Michelle Lu ir Kier Storey tikisi, kad vieną dieną jų programinė įranga valdys robotus, kurie galės orientuotis ir atlikti naudingas užduotis namuose bei darbo vietoje.
Tačiau iki to dar toli.
„Robotikoje susiklostė keista situacija, nes iš tikrųjų tai, kas mums, žmonėms, atrodo neįtikėtinai sudėtinga, pavyzdžiui, gimnastika, robotai gali atlikti pakankamai gerai. O tai, ką žmonės moka daryti tikrai gerai, pavyzdžiui, smulkius judesius, robotams yra labai sunku“, – sako Storey.
„Freddo“ įgūdžiai buvo tobulinami virtualioje aplinkoje, kurioje užduotį galima atlikti kompiuterinėje simuliacijoje milijonus kartų. Kai randamas optimalus sprendimas (vadinamas strategija), jį galima įkelti ir pritaikyti aparatinei įrangai – šiuo atveju „Freddo“.
Tokios virtualios simuliacijos yra įprastas robotų mokymo būdas. Technologijų milžinė „Nvidia“ turi sistemą „Isaac Sim“, kuri veikia būtent taip – Lu ir Storey abu dirbo prie jos ankstesnės versijos.
2022 m. jie nusprendė įkurti „Vsim“, kad sukurtų savo mokymo sistemos aplinką ir kitus įrankius.
Kadangi jie pradėjo nuo nulio, Lu ir Storey galėjo optimizuoti programinę įrangą taip, kad ji išnaudotų galingus kompiuterinius lustus, naudojamus dirbtiniame intelekte, vadinamus grafikos apdorojimo procesoriais arba GPU.
„Pagrindiniai algoritmai, kuriuos naudojome daugumai šių robotų simuliacijų, siekia 1970-uosius ir 1980-uosius, tačiau tie algoritmai nėra itin gerai pritaikyti GPU“, – sako Storey.
Per kelis mėnesius jie suprato, kad jų sistema gali veikti daug greičiau nei bet kas, ką jie buvo matę anksčiau.
„Praėjus aštuoniolikai mėnesių, mes iš tiesų turime visiškai veikiantį, itin didelio našumo simuliatorių“, – sako Lu.
Programinė įranga yra tokia efektyvi, kad gali veikti „Freddo“ turimoje aparatinėje įrangoje. Tai reiškia, kad robotas gali atlikti dešimtis tūkstančių simuliacijų, kol juda.
„Jis gali maždaug sekundės į priekį numatyti 20 000 įvairių galimų įvykių derinių“, – aiškina Storey.
O tai būtų gyvybiškai svarbu robotui, judančiam nestruktūruotoje aplinkoje, pavyzdžiui, įprastame namuose.
„Dalykai, kurių robotas negali kontroliuoti, pavyzdžiui, žmonės, gyvūnai ar net kiti robotai, gali atlikti veiksmus, dėl kurių reikia keisti strategiją. Šie netikėti įvykiai gali įvykti labai greitai, todėl robotas turi sugebėti greitai prisitaikyti, kad jo veiksmai išliktų saugūs ir atitiktų užduotį“, – sako Lu.
Robotas „Freddo“ eina per biurą ir paima plastikinį butelį, kurį jam paduoda darbuotojas.
Atsižvelgiant į tai, kad neseniai robotas pagerino Usaino Bolto 100 m sprinto rekordą, tai nėra pats stebinantis pasiekimas.
Tačiau greitis, kuriuo „Freddo“ buvo išmokytas vaikščioti, atpažinti butelį ir jį paimti, daro didelį įspūdį. Šių įgūdžių išugdymui ir įkėlimui į „Freddo“ prireikė vos kelių minučių. Jo kūrėjai teigia, kad konkurencinėms sistemoms tokių įgūdžių įgijimas galėtų užtrukti kelias dienas.
Esu „Vsim“ – britų startuolyje, įsikūrusiame Kembridže. Įkūrėjai Michelle Lu ir Kier Storey tikisi, kad vieną dieną jų programinė įranga valdys robotus, kurie galės orientuotis ir atlikti naudingas užduotis namuose bei darbo vietoje.
Tačiau iki to dar toli.
„Robotikoje susiklostė keista situacija, nes iš tikrųjų tai, kas mums, žmonėms, atrodo neįtikėtinai sudėtinga, pavyzdžiui, gimnastika, robotai gali atlikti pakankamai gerai. O tai, ką žmonės moka daryti tikrai gerai, pavyzdžiui, smulkius judesius, robotams yra labai sunku“, – sako Storey.
„Freddo“ įgūdžiai buvo tobulinami virtualioje aplinkoje, kurioje užduotį galima atlikti kompiuterinėje simuliacijoje milijonus kartų. Kai randamas optimalus sprendimas (vadinamas strategija), jį galima įkelti ir pritaikyti aparatinėje įrangoje – šiuo atveju „Freddo“.
Tokios virtualios simuliacijos yra įprastas būdas mokyti robotus. Technologijų milžinė „Nvidia“ turi sistemą „Isaac Sim“, kuri veikia būtent taip – Lu ir Storey abu dirbo prie jos ankstesnės versijos.
2022 m. jie nusprendė įkurti „Vsim“, kad sukurtų savo mokymo sistemos aplinką ir kitus įrankius.
Kadangi jie pradėjo nuo nulio, Lu ir Storey galėjo optimizuoti programinę įrangą taip, kad ji išnaudotų galingus kompiuterinius lustus, naudojamus dirbtiniame intelekte, vadinamus grafikos apdorojimo procesoriais arba GPU.
„Pagrindiniai algoritmai, kuriuos naudojome daugumai šių robotų simuliacijų, siekia 1970-uosius ir 1980-uosius metus, tačiau tie algoritmai nėra itin gerai pritaikyti GPU“, – sako Storey.
Per kelis mėnesius jie suprato, kad jų sistema gali veikti daug greičiau nei bet kas, ką jie buvo matę anksčiau.
„Praėjus aštuoniolikai mėnesių, mes iš tikrųjų turime visiškai veikiantį, itin didelio našumo simuliatorių“, – sako Lu.
Programinė įranga yra tokia efektyvi, kad gali veikti „Freddo“ turimoje aparatinėje įrangoje. Tai reiškia, kad robotas gali atlikti dešimtis tūkstančių simuliacijų, kol juda.
„Jis gali maždaug per sekundę numatyti 20 000 įvairių galimų įvykių derinių“, – aiškina Storey.
O tai būtų gyvybiškai svarbu robotui, judančiam nestruktūruotoje aplinkoje, pavyzdžiui, įprastame namuose.
„Dalykai, kurių robotas negali kontroliuoti, pavyzdžiui, žmonės, gyvūnai ar net kiti robotai, gali atlikti veiksmus, dėl kurių reikia keisti strategiją. Šie netikėti įvykiai gali įvykti labai greitai, todėl robotas turi sugebėti greitai prisitaikyti, kad jo veiksmai išliktų saugūs ir atitiktų užduotį“, – sako Lu.